Úvod: navigace, která začíná nepatrným zpožděním
Když se na telefonu zobrazí modrá tečka a během několika sekund přeskočí na mapě přesně tam, kde stojíme, působí to jako samozřejmost. Ve skutečnosti právě v tom okamžiku probíhá mimořádně přesný časový experiment. Přijímač poslouchá rádiové signály ze satelitů, porovnává jejich časové značky, odhaduje vzdálenosti a z několika nezávislých měření hledá jediné místo, které všem podmínkám odpovídá. Není přitom potřeba, aby satelit věděl, kdo telefon drží, ani aby telefon satelitu odesílal svou polohu. Základ tvoří jednosměrné vysílání signálu z oběžné dráhy a matematické zpracování na Zemi.
GPS je zkratka pro Global Positioning System, ale samotná idea satelitní navigace je širší. Vedle GPS existují další globální družicové navigační systémy, například evropské Galileo, ruský GLONASS nebo čínský BeiDou. Přijímače v moderních telefonech a navigacích proto často kombinují více systémů najednou. Tím se zvyšuje počet dostupných družic a obvykle i robustnost výsledku. Důležité je pochopit, že princip se nemění: družice poskytují známou polohu a velmi přesný čas, přijímač měří dobu průchodu signálu a z těchto údajů dopočítá svou vlastní polohu a čas.
Tento článek sleduje celý řetězec od oběžné dráhy až k malé anténě v telefonu. Nejdříve si vysvětlíme, proč nestačí znát jeden satelit, jak funguje trilaterace, proč je čtvrtý satelit tak důležitý a proč je čas v satelitní navigaci téměř stejně důležitý jako prostor. Potom se dostaneme k atmosféře, odrazům od budov, geometrickým chybám, pozemním stanicím, mapovým podkladům a praktickým rozdílům mezi navigací v autě, telefonu, zemědělském stroji a geodetickém přijímači.
1. Co vlastně GPS poskytuje
GPS není mapa a není ani internetová služba. Je to infrastruktura pro určování polohy, navigaci a přesný čas. Satelity vysílají údaje, z nichž přijímač zjistí jejich aktuální polohu a okamžik vyslání. Přijímač potom skládá vlastní řešení. Teprve aplikace nad přijímačem rozhodne, zda z výsledku udělá bod na mapě, navigační pokyn nebo časovou informaci pro jiný systém.
Je užitečné rozlišit tři části celého systému. První je kosmický segment, tedy družice. Druhou tvoří pozemní řídicí a monitorovací infrastruktura, která sleduje dráhy družic, jejich hodiny a stav systému. Třetí částí je uživatelský segment: všechno od jednoduchého přijímače až po vícefrekvenční geodetické zařízení. Žádná část sama o sobě nestačí. Satelit bez správně udržované dráhy by byl málo užitečný a přesný přijímač bez znalosti drah by také nevěděl, co s přijatým signálem dělat.
Právě rozdělení rolí vysvětluje, proč může telefon určovat polohu pasivně. Satelit nečeká na dotaz a neposílá jednotlivým uživatelům odpověď. Neustále vysílá. Telefon pouze přijímá a z informací, které slyší současně od více družic, hledá řešení.
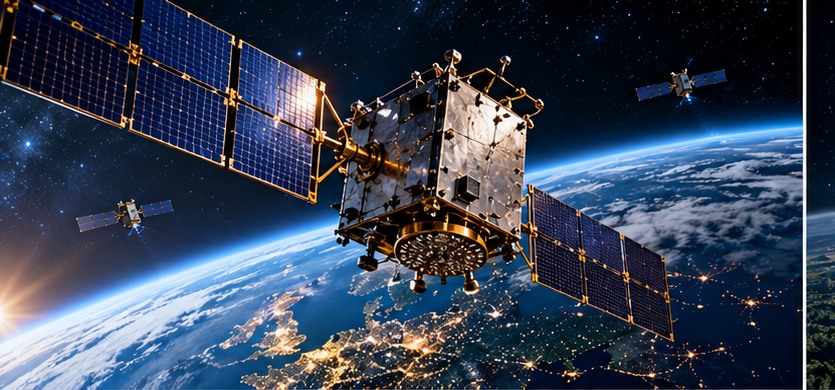
2. Satelit jako létající hodiny
Každý navigační satelit je současně rádiová vysílačka, přesně sledované těleso na oběžné dráze a velmi přesné hodiny. Pro určování vzdálenosti je totiž klíčové vědět, kdy signál opustil satelit. Kdyby časová značka nebyla přesná, výpočet vzdálenosti by se okamžitě rozpadl. Rádiový signál se šíří téměř rychlostí světla, takže i nepatrná chyba v čase znamená nezanedbatelnou chybu ve vzdálenosti.
Satelit proto nevysílá pouze jednoduché „jsem tady“. Přenáší také údaje, podle nichž přijímač zjistí, kde se satelit nacházel, jaký čas použil a jaká navigační data má systém k dispozici. Pozemní segment tyto údaje průběžně kontroluje a opravuje. Z pohledu uživatele je výsledek jednoduchý, ale pod povrchem jde o nepřetržité účetnictví času a polohy.
Družice navíc nejsou dokonale nehybné body. Jejich dráhy ovlivňuje gravitace Země, nepatrné účinky Slunce a Měsíce, tlak slunečního záření i další fyzikální vlivy. Proto je nutné jejich polohu neustále sledovat a modelovat. Navigace funguje právě proto, že systém neignoruje malé změny, ale snaží se je popsat dostatečně přesně.
3. Trik se zpožděním signálu
Nejjednodušší cesta k pochopení GPS vede přes vztah vzdálenost = rychlost × čas. Známe přibližnou rychlost šíření rádiového signálu a změříme dobu mezi okamžikem vyslání a přijetí. Kdybychom znali přesný čas na obou stranách, mohli bychom zpoždění převést na vzdálenost. Jenže právě tady se objeví první háček: telefon nemá atomové hodiny srovnatelné s těmi na družicích.
Přijímač proto ve skutečnosti pracuje s takzvanými pseudovzdálenostmi. Do měření vstupuje chyba jeho vlastních hodin spolu s dalšími zpožděními. Místo jediné neznámé polohy tak vzniká soustava neznámých. Přijímač řeší nejen tři prostorové souřadnice, ale současně i časový posun vlastních hodin vůči systému.
Tento moment je jedním z nejhezčích detailů celé navigace: obyčejný telefon nemusí mít vlastní atomové hodiny. Potřebuje pouze přijímat dostatek kvalitních signálů, aby matematicky určil i svůj časový omyl. Čtvrtý satelit proto není jen „další kus informace“. Pomáhá vyřešit další neznámou.

4. Proč se říká trilaterace a ne triangulace
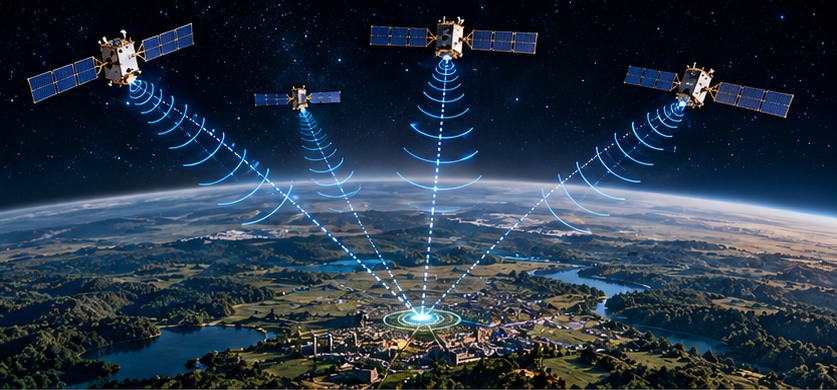
V běžné řeči se často říká, že GPS používá triangulaci. Přesněji jde o trilateraci. Triangulace využívá úhly a geometrii trojúhelníků, zatímco trilaterace pracuje s délkami. Přijímač zjednodušeně hledá bod, který leží v určité vzdálenosti od několika známých satelitů.
Jeden satelit vytvoří v prostoru pomyslnou kouli všech možných míst, která od něj mají danou vzdálenost. Se dvěma satelity vznikne průnik dvou koulí, tedy kružnice možných řešení. Třetí satelit tento prostor dál omezí. Čtvrtý pak pomáhá vyřešit nejen prostor, ale i chybu hodin přijímače. Skutečný algoritmus je samozřejmě složitější, protože pracuje s více družicemi, atmosférickými korekcemi, modely a statistickým odhadem.
Čím více kvalitních měření přijímač získá, tím méně závisí na jediném signálu. Není to ovšem jednoduché pravidlo „více satelitů = vždy přesněji“. Důležité je také, jak jsou družice rozloženy po obloze. Pokud jsou všechny seskupené v jednom směru, může být geometrie nepříznivá. Když jsou rozptýlené, výsledné řešení bývá stabilnější.
5. Proč je geometrie oblohy tak důležitá
Představme si čtyři družice téměř nad sebou. Teoreticky jich máme dost, ale jejich měření přinášejí podobnou informaci o jednom směru. Malá chyba proto může posunout výsledek výrazněji než v případě, kdy jsou družice rozprostřené po celé obloze. Tomuto efektu se říká geometrické zesílení chyby a různé přístroje ho shrnují pomocí ukazatelů přesnosti geometrie.
V praxi proto může mít přijímač v otevřené krajině kvalitní řešení a v ulici mezi vysokými domy horší řešení, přestože vidí několik stejných satelitů. Samotný počet signálů není jediný ukazatel kvality. Význam má i jejich vzájemná geometrie, síla signálu a to, zda cesta signálu vede přímo od satelitu nebo přes odraz.
Geometrie je důvod, proč může být otevřené pole překvapivě snadné a městská ulice překvapivě těžká. V prvním případě „vidí“ anténa velkou část oblohy. Ve druhém může mít kolem sebe stěny, sklo, ocel a další povrchy, které vytvářejí složité podmínky pro příjem.
6. Odraz signálu: když telefon slyší totéž dvakrát
Jedna z největších praktických potíží nastává ve chvíli, kdy signál nepřijde k anténě jen přímo. Může se odrazit od fasády, střechy, vozidla nebo skleněné plochy a teprve potom dorazit do přijímače. Přijímač pak slyší kombinaci přímé a odražené cesty. Protože odražený signál cestuje o něco déle, vypadá jako další měření s chybnou vzdáleností.
Tento problém se označuje jako multipath. V otevřené krajině může být slabý, ale ve městě se stává zásadním. Geometrie ulic navíc způsobí, že problémy nejsou náhodné. Některé směry jsou blokované, jiné odrážejí signál, a chyba tak může posouvat polohu systematicky.
Moderní přijímače se proto snaží odrazy rozpoznávat a potlačovat. Pomáhá konstrukce antény, zpracování signálu i kombinace více frekvencí. Není to ale kouzelná oprava. Pokud přímá cesta k satelitu chybí a přijímač dostává hlavně odražený signál, může být obtížné úplně obnovit původní informaci.
7. Co s GPS udělá atmosféra
Rádiový signál necestuje z družice přímo vakuem. Prochází ionosférou a troposférou a obě prostředí mění jeho rychlost a dráhu. Přijímač proto nemůže používat úplně jednoduchý model volného prostoru. Část fyzikálních vlivů je předvídatelná, část se odhaduje z modelů a část se dá korigovat pomocí více frekvencí nebo externích dat.
Ionosféra je zajímavá tím, že její vliv souvisí s obsahem volných elektronů a mění se v čase i prostoru. Aktivita Slunce může změny zesilovat. Troposféra se chová jinak: její vliv je spojen především s tlakem, teplotou a vodní párou. Pro běžný telefon jsou některé chyby malé ve srovnání s jinými zdroji, ale pro přesnou geodézii jsou zásadní.
Právě zde se ukazuje rozdíl mezi „GPS v telefonu“ a přesným měřicím systémem. U navigace je přijatelná poloha v metrech. U geodetických měření se stejné fyzikální prostředí řeší mnohem pečlivěji, protože cílem může být centimetrová nebo i vyšší přesnost.
8. Pozemní segment: neviditelná část systému
Oběžná část GPS přitahuje pozornost, ale bez pozemního segmentu by dlouhodobý provoz nebyl možný. Pozemní stanice sledují družice, určují jejich skutečnou polohu a kontrolují chod palubních hodin. Získaná data se zpracují a aktualizace se posílají zpět na satelity. Tím se uzavírá regulační smyčka mezi oblohou a Zemí.
Důležité je, že satelit nemá dokonale známou dráhu „navždy“. Orbit se v reálném světě mění. Pozemní systém proto porovnává očekávaný stav se skutečným měřením. Pokud se objeví odchylka, navigační data se upraví. Uživatel si toho nevšimne, ale právě tato průběžná údržba je jedním z důvodů, proč je možné získávat stabilní polohu den za dnem.
Pozemní infrastruktura také sleduje zdraví celé soustavy. Pokud má některá družice technický problém nebo její data nejsou dostatečně spolehlivá, systém může informaci označit a přijímače se jí mohou vyhnout. Satelitní navigace tedy není jen fyzikální experiment na oběžné dráze. Je to provozovaná služba.
9. Když přijímač konečně „vidí“ satelity
Po zapnutí navigace přijímač nejprve musí zjistit, co se na obloze nachází. Hledá známé signály, synchronizuje se s jejich strukturou a získává navigační data. Tento proces může být rychlý, pokud zařízení přibližnou polohu a čas už zná. Proto telefony často dokážou po získání dat ze sítě nebo jiných zdrojů určit polohu rychleji než úplně studený přijímač.
Jakmile jsou k dispozici použitelné signály, přijímač změří jejich časové rozdíly a vytvoří soustavu rovnic. Výpočet pak hledá takové souřadnice a časový posun, které nejlépe vysvětlují všechna měření. V ideálním případě se všechny informace potkají v jednom řešení. V realitě existují chyby, takže se hledá řešení, které je nejlepší podle zvoleného matematického modelu.
Přijímač tedy nedostane z družice hotovou zprávu „jste u této silnice“. Dostane syrovější stavební kameny a z nich si polohu sestaví sám. To je důležitý rozdíl mezi navigačním signálem a mapovou aplikací.
10. Proč GPS nefunguje jako radar
GPS satelit neurčuje vzdálenost tak, že by k uživateli vyslal krátký impuls a čekal na odraz jako radar. Navigační signál je v zásadě jednosměrný. Přijímač poslouchá a měří, kdy konkrétní část signálu dorazila. Zpracování je navrženo tak, aby bylo možné najít časové posuny v přijímané pseudonáhodné sekvenci s velmi vysokou přesností.
Tím vzniká elegantní situace: zařízení nemusí být aktivní vysílač. To šetří energii a zároveň znamená, že satelity nemusí zvlášť obsluhovat jednotlivé uživatele. Miliardy zařízení mohou využívat stejnou vysílací infrastrukturu, protože každý přijímač si data zpracuje lokálně.
Přesně proto se satelitní navigace tak dobře hodí do malých zařízení. Anténa a přijímač mohou být součástí telefonu, hodinek, auta, dronu nebo průmyslové techniky. Stejný fyzikální princip se přitom nemění.
11. GPS versus Galileo: jeden princip, jiné systémy
GPS je americký systém, Galileo evropský. Pro běžného uživatele je nejdůležitější, že moderní přijímač může využívat signály z více soustav současně. Výsledkem pak není „americká poloha“ nebo „evropská poloha“, ale společně odhadnutá poloha založená na více nezávislých měřeních.
Rozdíly mezi systémy se týkají konkrétních signálů, frekvencí, struktur kódů, oběžných parametrů a řídicí infrastruktury. Společný ale zůstává základní jazyk: přesný čas, známá poloha družice a měření zpoždění signálu. Proto mohou více-systémové přijímače využívat jejich silné stránky současně.
V otevřeném prostoru může být rozdíl pro běžného člověka málo dramatický. Ve složitých podmínkách však větší počet dostupných družic zvyšuje šanci, že přijímač získá vhodnou geometrickou konfiguraci. Právě interoperabilita globálních systémů je jedním z důvodů, proč se satelitní navigace stala tak všudypřítomnou.
12. Anténa je důležitější, než se zdá
Když se mluví o GPS, pozornost často směřuje k čipu a algoritmu. Jenže na začátku celého řetězce stojí anténa. Ta musí přijímat velmi slabé signály přicházející z různých směrů a zároveň co nejméně reagovat na nežádoucí odrazy a rušení. Konstrukce antény proto výrazně ovlivňuje výslednou kvalitu polohy.
Další komplikací je samotné zařízení. Telefon držíme v ruce, přikládáme k oknu, schováváme do kapsy nebo používáme v autě. Kovové části, desky plošných spojů a displej mohou měnit elektromagnetické prostředí. Proto se konstruktéři snaží anténu umístit tak, aby měla co nejlepší výhled na oblohu a stabilní parametry.
Přesný přijímač s dobrou anténou může za stejných podmínek podat výrazně lepší výsledek než levné zařízení se špatným příjmem. Software tedy není všechno. Kvalita polohy je výsledkem celého řetězce od elektromagnetické antény až po matematický model.
13. Proč někdy modrá tečka skáče
Když aplikace na telefonu chvíli posouvá modrou tečku tam a zpět, nemusí to znamenat poruchu satelitů. Přijímač průběžně kombinuje několik zdrojů informace a reaguje na změny v kvalitě signálu. Když některé satelity zmizí za budovou nebo se objeví odraz, matematické řešení se může dočasně změnit.
Aplikace navíc používá mapový kontext. Bod může být podle samotného GNSS měření několik metrů od silnice, ale software ví, že auto pravděpodobně jede po vozovce. Některé navigace proto provádějí tzv. map matching a výsledek vizuálně „přilepí“ ke známé komunikaci. To je jeden z důvodů, proč uživatel občas vidí hladkou, jistě vypadající polohu, přestože samotné měření není stejně přesné.
Pohybová data z telefonu také pomáhají. Akcelerometr, gyroskop, kompas a další senzory poskytují informaci o změně pohybu mezi dvěma kvalitními GNSS řešeními. Navigace tak může působit plynuleji, než by vyplývalo ze satelitního signálu samotného.
14. Když GPS uvnitř budovy stále nějak funguje
Signál ze satelitů přichází na Zemi velmi slabý. Beton, kov a speciální pokovená skla ho mohou silně zeslabit. Přesto někdy telefon uvnitř budovy ukazuje přibližnou polohu. Neznamená to, že by satelitní signál snadno pronikal vším. Často jde o kombinaci slabého příjmu, odrazů a asistovaných metod.
Asistované určování polohy využívá informace z mobilní sítě, Wi-Fi a dalších zdrojů. Telefon tak může získat rychlejší počáteční odhad nebo polohu v místech, kde samotné GNSS není spolehlivé. Z pohledu uživatele to může vypadat jako „GPS uvnitř“, ale technicky jde o fúzi více systémů.
V některých budovách může být satelitní řešení skutečně použitelné, jinde se zhroutí úplně. Rozhoduje konstrukce objektu, umístění telefonu, dostupnost signálu a množství odrazů. To je důvod, proč je spolehlivá navigace uvnitř stále samostatný technický problém.
15. Přesnost v metrech, centimetrech a milimetrech
Pro běžné použití je často dostačující poloha v řádu jednotek metrů. Geodézie ale potřebuje něco jiného. Když je třeba vytyčit hranici stavby, sledovat posun konstrukce nebo měřit deformace, je rozdíl několika metrů nepřijatelný. Přesné systémy proto používají více frekvencí, pečlivé modelování, dlouhé pozorování a často i korekční data z referenčních stanic.
Jednou z klíčových metod je využití nosné fáze signálu. Zatímco základní měření pracuje s kódem a časem, nosná vlna umožňuje sledovat změny fáze s mnohem jemnější rozlišovací schopností. Samotné řešení je však složitější, protože je třeba určit počet celých vln mezi vysílačem a přijímačem. Přesná geodézie proto kombinuje fyziku signálu, statistiku a znalost prostředí.
Výsledkem mohou být velmi přesné relativní souřadnice. To je důležitý detail: nejvyšší přesnost často vzniká porovnáním více přijímačů nebo dlouhým sledováním, nikoli jedním krátkým měřením z telefonu.
16. Proč je čas čtvrtou souřadnicí
V běžné navigaci myslíme na tři rozměry prostoru: sever-jih, východ-západ a výšku. Satelitní navigace přidává další neznámou: časovou odchylku přijímače. Signál je totiž potřeba měřit proti hodinám. Pokud vlastní hodiny neznáme dost přesně, musíme jejich chybu dopočítat.
Proto je vhodné si řešení představit jako čtyřrozměrný problém. Hledáme takové x, y, z a časovou korekci, které nejlépe vysvětlí všechna pozorování. Čtvrtá družice poskytne další nezávislou rovnici. V praxi se pak používá více družic najednou a řešení se odhaduje například metodami nejmenších čtverců nebo jinými statistickými technikami.
Tento koncept je pozoruhodný i mimo GPS. Moderní navigace je v zásadě distribuovaný systém velmi přesného času. Poloha vzniká proto, že prostor a čas jsou v měření pevně propojené.
17. Relativita není v GPS doplněk, ale podmínka provozu
Navigační satelity mají velmi přesné hodiny, a proto je třeba brát v úvahu účinky teorie relativity. Speciální relativita souvisí s rychlostí satelitu, obecná relativita s rozdílem gravitačního potenciálu mezi oběžnou dráhou a povrchem Země. Tyto efekty jsou malé, ale v systému, který převádí čas na vzdálenost, se malá časová chyba rychle projeví v poloze.
Dá se říct, že GPS je praktickou ukázkou toho, že relativistická fyzika není jen abstraktní matematika. Přesné hodiny na oběžné dráze a na Zemi neběží za všech okolností úplně stejně. Systém musí jejich rozdíl zohlednit, jinak by chyba polohy narůstala.
Je to jeden z nejpozoruhodnějších paradoxů moderní techniky: zařízení, které používáme k nalezení restaurace nebo k navigaci po dálnici, stojí mimo jiné na znalosti fyziky času.
18. Signál pod vodou: proč GPS nedoprovází potápěče
GNSS je systém určený pro příjem elektromagnetického signálu, který se šíří dobře atmosférou a vakuem, ale výrazně hůře proniká hlubší vodou. Proto GPS nefunguje pod hladinou stejně jako na souši. Potápěč může před ponořením znát polohu, ale hluboko pod vodou už nemá běžný přímý přístup k družicím.
Ve výzkumu se proto používají jiné metody: akustická navigace, inerciální měření, majáky nebo kombinace několika systémů. Pro ponorky a autonomní podvodní roboty je určování polohy samostatný obor. GNSS může být součástí systému, ale jen v okamžiku, kdy se zařízení znovu dostane do prostředí s použitelným satelitním signálem.
Kontrast se satelitní navigací dobře ukazuje jednu věc: GPS není „magické určování souřadnic“. Je to konkrétní fyzikální metoda s jasnými hranicemi. Jakmile změníme prostředí, musíme změnit i měření.
19. Lodě, letadla a auta používají stejný základ
Automobilní navigace přidává k GNSS mapu, pravidla silniční sítě a odhad pohybu. Letectví přidává požadavky na integritu, redundanci a další navigační zdroje. Námořní systémy pracují s jinou geometrií pohybu a často kombinují GNSS s inerciálními senzory. Přesto všude zůstává společné jádro: přijímač odhaduje polohu z časových měření rádiových signálů.
Rozdíl je v tom, co systém očekává a jaké chyby si může dovolit. U auta je několikametrová chyba často jen nepříjemnost. U přesného leteckého systému má každá chyba jiný význam a systém musí vědět nejen to, kde přibližně je, ale také jak moc výsledku důvěřovat.
Proto se u profesionálních aplikací řeší nejen „poloha“, ale také integrita, dostupnost a kontinuita. Nestačí mít dobré číslo. Systém musí umět poznat, kdy dobré číslo nemá dostatečnou kvalitu.
20. Zemědělství a přesné stroje
V moderním zemědělství se satelitní navigace používá k vedení strojů po poli, opakovaným jízdám, dokumentaci práce a přesnému dávkování materiálu. Výhoda nevzniká jen z toho, že traktor „ví, kde je“. Důležité je, že může vnímat svou polohu opakovaně a konzistentně vůči předchozí jízdě.
Pro některé úlohy je dostačující přesnost v metrech, pro jiné je výhodnější korekční služba a přesnější řešení. Při opakovaném setí nebo zpracování stejné plochy se totiž kumulující překryvy a vynechané pásy mohou promítnout do nákladů. Centimetrové systémy proto nejsou jen laboratorní hračka; ve správném kontextu mají přímou ekonomickou hodnotu.
Zároveň je vidět, jak se satelitní navigace propojuje s automatikou. GNSS dodá odhad polohy, řídicí systém porovná odchylku od plánované trasy a stroj provede korekci řízení.
21. Geodézie: když nestačí vědět, ve kterém domě jste
Geodetický přijímač řeší úkol, který běžný telefon řešit nemusí. Potřebuje rozlišit velmi malé rozdíly mezi body. To znamená přesně modelovat chyby, sledovat fázi nosné vlny a často spolupracovat s referenční stanicí, která poskytuje korekce pro společné chyby.
Jedna z důležitých myšlenek je, že společná chyba může být odstraněna porovnáním. Pokud dva přijímače vidí stejné satelity současně, část atmosférických a hodinových vlivů se projeví v obou měřeních podobně. Rozdílové metody tak mohou výrazně zlepšit relativní přesnost.
Právě relativní měření jsou základem mnoha stavebních a geodetických aplikací. Nejde vždy o absolutní otázku „kde přesně je bod na celé planetě“, ale o praktičtější problém „o kolik se tento bod posunul vůči jinému bodu“.
22. Družice musí vědět, kde jsou ony samy
Je snadné si představit GPS jako systém, v němž satelity jednoduše vysílají své souřadnice. Jenže tyto souřadnice musí někdo určit a průběžně aktualizovat. Pozemní stanice sledují družice z různých míst a skládají z měření model oběžných drah. Teprve potom se do navigačních dat dostane informace, kterou používá přijímač.
Kvalita polohy uživatele tedy závisí i na kvalitě znalosti polohy satelitu. Chyba v dráze družice se přenáší do výsledku na Zemi. Proto se na přesnosti podílí celý řetězec: měření na zemi, modelování dráhy, synchronizace času, nahrání dat do satelitu a zpracování v přijímači.
Je to podobné jako orientace podle majáků, které se samy musí znát. Když nevíme, kde je referenční bod, žádné množství elegantní matematiky nás nezachrání.
23. Slunce, ionosféra a kosmické počasí
Ionosféra není neměnná vrstva. Sluneční záření a částice ze Slunce mění její stav a tím i podmínky pro šíření rádiových signálů. Při silnější geomagnetické aktivitě se mohou některé navigační služby zhoršit. Pro běžného člověka to často znamená jen větší nejistotu, ale pro profesionální systémy může být taková událost důležitá.
Kosmické počasí proto není jen astronomická zajímavost. Má přímé technické důsledky pro rádiovou komunikaci, satelity a navigaci. Čím přesnější služba požadujeme, tím více musíme přemýšlet o tom, co se děje ve vysoké atmosféře.
Vícefrekvenční měření je v tomto směru velmi užitečné, protože různé části signálu reagují na ionosférické prostředí různě. Přijímač tak může z více informací lépe odhadnout zpoždění a oddělit ho od skutečné geometrické vzdálenosti.
24. Co znamená „přesná poloha“
Poloha není jediné číslo bez kontextu. Může jít o průměrnou chybu, pravděpodobný rozsah, okamžitou odchylku nebo dlouhodobou stabilitu. Dva systémy mohou oba hlásit přesnost „2 metry“, ale jejich chování v čase může být úplně jiné.
Pro uživatele je důležitá také dostupnost. Signál může být teoreticky přesný, ale prakticky nepoužitelný, pokud je často blokovaný. Stejně tak může být dostupných mnoho družic, ale jejich geometrie nemusí být výhodná. Proto profesionální specifikace rozlišují více parametrů kvality.
Když aplikace na telefonu ukazuje kruh kolem modré tečky, jde právě o pokus jednoduchým způsobem vyjádřit nejistotu. Ten kruh není hranice, uvnitř které přístroj „ví jistě“. Je to vizualizace odhadu.
25. Proč se navigace někdy plete na mostech a víceúrovňových silnicích
Víceúrovňová doprava je extrémní příklad kombinace chyby měření a mapového modelu. GNSS poskytne polohu v prostoru, ale mapová aplikace musí rozhodnout, na které komunikaci se vozidlo nachází. Pokud jsou dvě vozovky nad sebou nebo těsně vedle sebe, několik metrů může rozhodnout mezi správnou a špatnou cestou.
Podobný problém vzniká ve městech s vysokými domy. Odrazy mohou bod posunout směrem k fasádě a mapa pak hledá nejpravděpodobnější silnici. Výsledkem může být přeskakování mezi paralelními ulicemi nebo náhlé tvrzení, že auto jelo po jiné komunikaci.
Technici proto nespoléhají jen na GNSS. Moderní navigace kombinuje mapu, rychlost, směr, inerciální senzory, data z vozidla a časovou historii. Poloha je průběžný odhad, ne jediný okamžitý údaj.
26. Drony a autonomní systémy
Dron používá satelitní navigaci jinak než člověk s telefonem. Nestačí mu zobrazit bod na mapě. Musí podle polohy řídit pohyb, udržet trasu, vrátit se na místo startu nebo bezpečně reagovat na ztrátu signálu. GNSS je proto jedním ze senzorů v řídicím systému, nikoli celým mozkem.
Autonomní systémy typicky kombinují satelitní polohu s inerciálními senzory, barometry, kamerami nebo lidarem. Výhoda je v tom, že každý senzor má jiné slabiny. GNSS může ztratit přesnost mezi budovami, kamera může mít problém ve tmě a inerciální systém zase dlouhodobě akumuluje vlastní chybu.
Fúzí těchto zdrojů lze vytvořit robustnější odhad. Je to obecný princip moderní robotiky: nesnažit se najít jeden dokonalý senzor, ale spojovat několik nedokonalých měření tak, aby se jejich chyby vzájemně omezily.
27. Přesný čas, který nevidíme
GPS se používá také jako zdroj času. Mnoho systémů nepotřebuje znát svou polohu, ale potřebuje společnou časovou základnu. Telekomunikační infrastruktura, energetické sítě, datová centra nebo finanční systémy mohou využívat přesné časové signály z družicového systému.
Tady se opět ukazuje, proč je navigace a čas tak úzce propojený. Pokud dokážeme velmi přesně odhadnout posun mezi hodinami přijímače a systémovým časem, získáme nejen souřadnice, ale i časový údaj. GNSS proto funguje jako globální distribuovaný hodinový systém.
Praktickým důsledkem je, že selhání satelitní navigace nemusí znamenat jen ztrátu mapové polohy. U některých technologií může znamenat i problém se synchronizací. Proto se profesionální infrastruktury snaží mít záložní zdroje času.
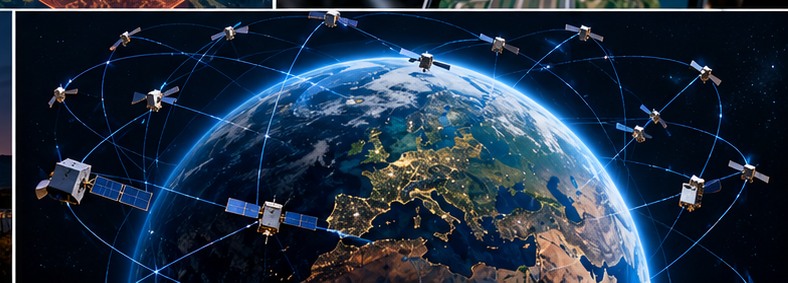
28. Proč GPS není jediný zdroj navigace
Profesionální navigace obvykle nechce být závislá na jednom principu. Inerciální navigace například pracuje s gyroskopy a akcelerometry a nepotřebuje žádný vnější signál. Její nevýhodou je, že drobné chyby se časem kumulují. GNSS naopak poskytuje absolutní kotvu, ale může být rušeno nebo blokováno.
Kombinace obou je proto velmi účinná. GNSS čas od času opraví drift inerciálního systému a inerciální jednotka mezitím poskytuje plynulý odhad pohybu. Podobné principy používají auta, letadla, lodě, roboti i autonomní stroje.
Navigace budoucnosti proto nejspíš nebude znamenat „lepší GPS“ v izolaci. Bude znamenat chytřejší spojování více senzorů a více zdrojů času a polohy.
29. Rušení a záměrné zkreslení signálu
GNSS pracuje se slabými signály, takže může být citlivé na rušení. Stačí, aby v okolí vzniklo silné rádiové pole na vhodné frekvenci, a přijímač může signál přestat správně sledovat. To je jeden z důvodů, proč se profesionální systémy zabývají odolností, detekcí anomálií a záložními metodami.
Existuje také možnost podvodu pomocí falešných navigačních signálů, takzvaného spoofingu. Cílem je přijímač nezrušit, ale přesvědčit ho, že přijímá legitimní data a přitom ho postupně posunout k nesprávnému řešení. Proto je v citlivých aplikacích důležité kontrolovat nejen sílu signálu, ale i to, zda časové a prostorové chování odpovídá očekávání.
Tato oblast získává na významu s růstem autonomních systémů. Čím více rozhodnutí závisí na poloze, tím důležitější je umět poznat, kdy signálu není bezpečné věřit.
30. GPS v telefonu je kombinace několika světů
Když aplikace v telefonu zobrazí polohu, obvykle za tím nestojí pouze jeden přijímač GNSS. Operační systém může kombinovat satelitní signály, Wi-Fi, mobilní síť, Bluetooth majáky a pohybové senzory. Výsledkem je odhad, který je pro uživatele rychlý a praktický.
To také vysvětluje, proč se poloha může po zapnutí objevit téměř okamžitě. Telefon si může pomoci poslední známou polohou a síťovými informacemi, zatímco GNSS teprve zpřesňuje řešení. Aplikace pak využije rychlost a směr pohybu a vytvoří hladší stopu.
Když tedy říkáme „telefon mě lokalizuje přes GPS“, je to užitečná zkratka, ale technicky nepřesná. Ve skutečnosti dnes používáme celý ekosystém polohových technologií a GNSS je jeho velmi důležitá část.
31. Jak se poloha zapisuje do mapy
GNSS přijímač pracuje se souřadnicemi v definovaném referenčním systému. Mapová aplikace pak převádí tuto informaci do uživatelsky srozumitelné podoby. To znamená adresu, silnici, budovu nebo trasu. Mezi fyzikálním měřením a mapou proto existuje další vrstva dat.
Mapa sama o sobě není měřením. Je to databáze prostorových objektů. Když modrá tečka leží několik metrů od silnice, mapový software může rozhodnout, že pravděpodobně patří na silnici. Když je více možností, pomáhá časová historie a model pohybu.
Na první pohled jednoduchá navigace je tedy souhra fyziky, geodézie, kartografie, statistiky a softwaru. Přesný bod ze satelitního signálu je teprve začátek.
32. Budoucnost: více pásem, více družic, chytřejší výpočet
Budoucí přijímače budou stále lépe kombinovat více systémů, frekvencí a senzorů. Vícefrekvenční příjem pomáhá oddělit některé atmosférické vlivy. Více družic zvyšuje dostupnost měření. Lepší antény mohou omezit vliv odrazů a lepší algoritmy dokážou z nekvalitních měření vytěžit více informace.
Zajímavý posun představuje i těsnější propojení GNSS s kamerami, inerciálními senzory a dalšími zdroji prostorové informace. Stroj nebude jen „počítat satelity“, ale vytvoří komplexní model svého okolí. To je důležité pro autonomní řízení, robotiku, přesné mapování a bezpečnost.
Přitom zůstává stejná základní otázka jako na začátku: jak z měření času a vzdálenosti získat pozici. Moderní technologie tuto myšlenku pouze postupně zpřesňuje a rozšiřuje.
33. Proč je GPS jeden z nejkrásnějších technických systémů
GPS je pozoruhodné právě tím, jak mnoho oborů musí spolupracovat. Potřebujete fyziku rádiových vln, přesné hodiny, znalost gravitačního pole, teorii relativity, oběžnou mechaniku, matematické odhady, antény, polovodiče, datové přenosy a rozsáhlou pozemní infrastrukturu. A výsledkem je informace, kterou uživatel často vnímá jen jako malou tečku na displeji.
Každý krok řetězce opravuje nějakou jinou chybu. Satelit poskytuje čas a navigační data. Pozemní segment kontroluje dráhu a hodiny. Přijímač měří zpoždění. Algoritmus řeší soustavu rovnic. Anténa odlišuje přímé a rušené signály. Software spojuje výsledek s mapou a dalšími senzory.
Když potom stojíme na neznámém místě a telefon nám ukáže, kde přesně jsme, není to magie. Je to velmi elegantní důsledek toho, že čas, prostor a rádiové vlny lze měřit a matematicky propojit.
34. Závěr: modrá tečka je jen konečný obraz obrovského systému
Poloha, která se objeví na obrazovce, vypadá jako jediná jednoduchá informace. Ve skutečnosti je za ní soustava satelitů na oběžné dráze, pozemní řídicí centra, přesné hodiny, modely drah, atmosférické korekce, rádiové signály, anténa telefonu, výpočetní algoritmy a mapové podklady. Každý článek musí fungovat dostatečně dobře, aby byl výsledný bod užitečný.
Největší trik GPS nespočívá v tom, že satelit „vidí“ člověka. Satelit nic takového nepotřebuje. Stačí mu vysílat přesný čas a svou známou polohu. Zbytek vznikne na zemi jako matematické řešení. To je důvod, proč může stejný základ fungovat pro auto, traktor, loď, letadlo, dron i malý telefon.
Až příště uvidíte na mapě svou modrou tečku, stojí za to si uvědomit, co vlastně znamená. Je to výsledek měření vzdáleností, práce s časem a nepřetržitého sledování družic, které letí vysoko nad Zemí. V jediném okamžiku se tak propojují oběh satelitů, fyzika prostoru, elektromagnetické vlny a obyčejná otázka: kde právě jsem?
Diskuse je otevřená. Zajímavé jsou hlavně vlastní zkušenosti s přesností navigace ve městě, lese nebo při práci s přesným GNSS.